
潜伏顶升机器人 MR-Q2-400
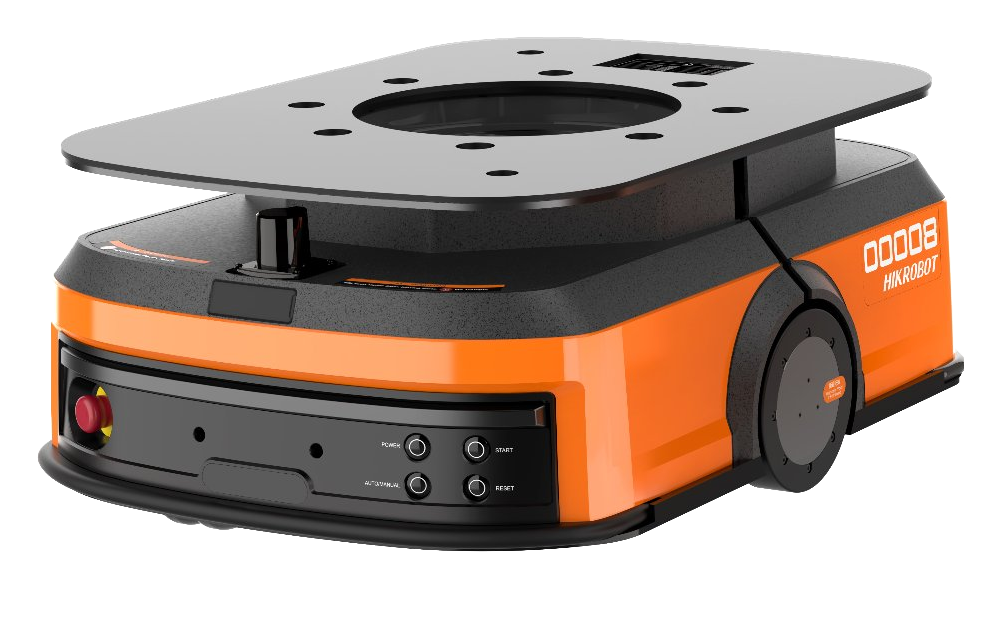
MR-Q2-400 是海康机器人(HIKROBOT)出品的潜伏顶升机器人(underride AGV),车体 780 × 545 × 300 mm、旋转直径 820 mm,可钻入料车或货架底部电动顶升 60 mm 后整架搬运;空载 2 m/s、满载 1.8 m/s,激光 SLAM 导航配合视觉导正实现 ±10 mm 定位,额定负载 400 kg。
额定负载
空载运行速度
旋转直径
视觉导正精度
Overview
产品概述
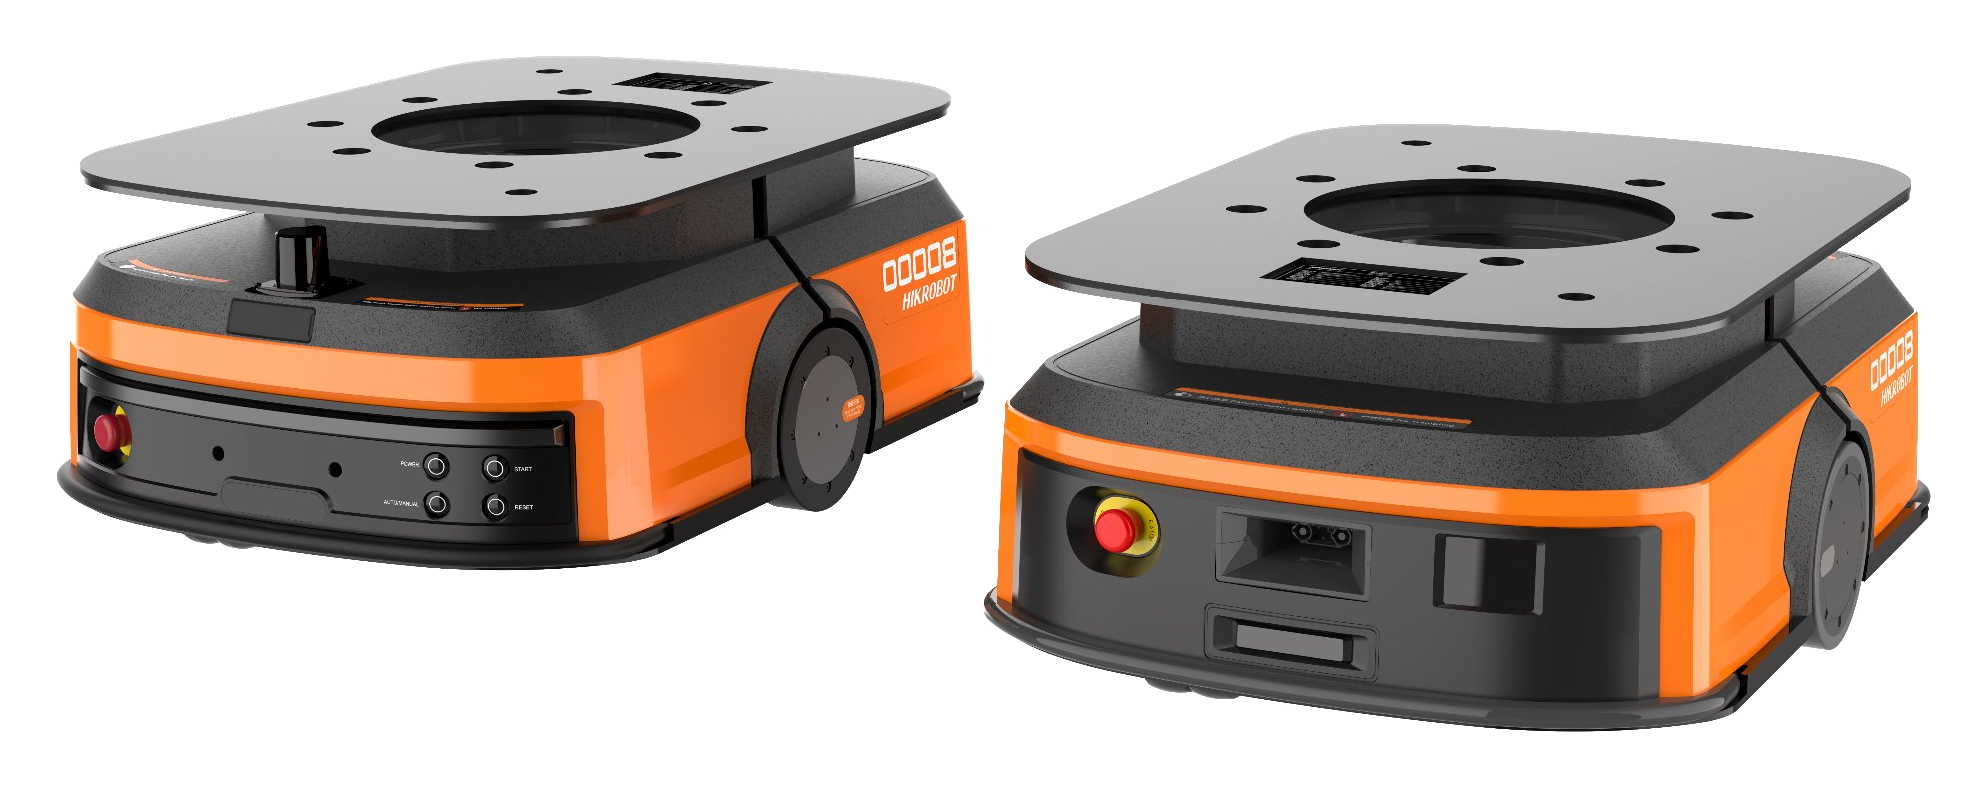
MR-Q2-400 是一台潜伏顶升机器人:车体高 300 mm、旋转直径 820 mm,可以钻到料车或货架底下,用电动顶升把整架载具顶起 60 mm 后带走。它替代的是「人推料车在工位之间来回跑」这件事,而不是叉取式 AGV 的整托堆垛。
整机 780 × 545 × 300 mm、自重 93 kg、额定负载 400 kg,双轮差速驱动,空载 2 m/s、满载 1.8 m/s,可爬 3° 坡。导航采用激光 SLAM,到达对接点后由视觉导正做二次定位,重复精度 ±10 mm、角度 ±1°,与输送线、提升机对接时不依赖地面磁条。
安全方面为前侧激光避障(安装高度 239 mm、开角 260°、最大检测 40 m)叠加机械碰撞条与急停按钮;48 V 磷酸铁锂电池在额定工况下可连续工作 8 h,完全放电后 1.5 h 内充满,低电量自主回桩、充满后自动返岗。设备由海康机器人出品,天工捷通提供选型、调度系统对接与现场实施的一体化交付。
Highlights
核心优势
400kg 顶升搬运
额定负载 400 kg、举升台面 724 × 504 mm,电动顶升行程 60 mm,钻入料车或货架底部把整架载具顶起带走,不必再拆托分次转运。
820mm 原地旋转
车体 780 × 545 mm、旋转直径 820 mm,可在通道内原地转向;底盘离地间隙 30 mm,进出料车底部与线边工位不需要额外转向空间。
2m/s 高速运行
空载 2 m/s、满载 1.8 m/s,加速度空载 0.8 m/s²、满载 0.4 m/s²;双轮差速驱动,前进、后退与旋转衔接平顺,适合高节拍的线边配送。
激光 SLAM + 视觉导正
激光 SLAM 建图导航,到达对接点后由视觉导正二次定位,精度 ±10 mm、角度 ±1°,与输送线、提升机和货架对位时不依赖地面磁条。
260° 激光 + 机械碰撞条
前侧激光避障安装高度 239 mm、开角 260°、最大检测 40 m,叠加机械碰撞条与急停按钮,构成减速、停机、断电的多级防护。
磷酸铁锂 · 8h 续航
48 V 磷酸铁锂电池,额定工况工作 8 h,完全放电后 ≤ 1.5 h 充满;支持电量阈值管理与低电量自主充电,充电后自动返回任务。
Specifications
技术参数
基本参数
Basic| 型号 | MR-Q2-400LE-D2(MH) | 外形尺寸(长×宽×高) | 780 × 545 × 300 mm |
|---|---|---|---|
| 旋转直径 | 820 mm | 举升高度 | 60 mm |
| 底盘离地间隙 | 30 mm | 举升台面尺寸 | 724 × 504 mm |
| 举升类型 | 电动举升 | 自重 | 93 kg |
| 额定负载 | 400 kg | 人机交互方式 | 显示屏 |
运动性能
Motion| 额定运行速度(空载 / 额定负载) | 2 / 1.8 m/s | 额定加速度(空载 / 额定负载) | 0.8 / 0.4 m/s² |
|---|---|---|---|
| 旋转速度(空载 / 额定负载) | 200 / 80 °/s | 爬坡度 | 3° |
| 驱动方式 | 双轮差速驱动 | 运动控制 | 前进、后退、原地旋转 |
导航与定位
Navigation| 导航方式 | 激光 SLAM 导航 | 定位精度(视觉导正) | ±10 mm | |
|---|---|---|---|---|
| 定位角度精度(视觉导正) | ±1° | |||
安全防护
Safety| 前侧避障 | 激光避障 | 激光安装高度 | 239 mm |
|---|---|---|---|
| 激光开角 | 260° | 最大检测范围 | 40 m |
| 碰撞条 | 机械碰撞条 | 急停按钮 | 具备 |
电池性能
Battery| 电池类型 | 磷酸铁锂 | 额定电压 | 48 V | |
|---|---|---|---|---|
| 充电循环次数 | 1500 次 | 额定工况下工作时间 | 8 h | |
| 完全放电后充电时长 | ≤ 1.5 h | |||
关于顶升与对接精度:表中定位精度 ±10 mm、角度精度 ±1° 为视觉导正后的二次定位值,用于输送线、提升机等固定对接位;自由导航状态下的停位精度以现场标定结果为准。举升高度 60 mm 为电动顶升行程,载具底部净空须同时满足车体高度 300 mm 与台面进出空间。
Applications
应用行业
在以上行业中,MR-Q2-400 常用于料车整架搬运、产线工位准时配送以及输送线与立库出入口接驳等环节。
料车整架搬运
钻入料车底部顶起 60 mm,把整架物料从缓存区搬到线边,替代人工推车与二次倒运,任务由 WMS / MES 下发。
产线工位配送
在 SMT、装配线与线边仓之间做准时配送,空载 2 m/s 的运行速度支撑多工位循环补料,节拍随产线调整。
输送线与立库接驳
在滚筒线、提升机与立库出入口之间完成载具上下料,视觉导正 ±10 mm 保证对位精度,无需在地面铺设磁条或二维码带。
Ordering
订购信息
订货型号
整机订货请使用完整型号;顶升台面与载具适配需在合同前确认。
可选配件
以下配件与整机同批订购,可缩短现场安装与调试时间。
充电桩安装要求:充电桩与设备的停靠位置按规格书中的充电桩位置图施工,中心距 491 ± 5 mm;现场存在台阶或高度差时需配置斜坡(M-70),保证机器人顶升状态下的通过性。
想了解产品参数与交付周期?
留下需求与联系方式,方案顾问会在 1 个工作日内与您沟通。