
垂直多关节机器人
HAR 系列六轴垂直多关节机器人本体,覆盖 4–210kg 负载与 550–2700mm 工作半径,含通用型、弧焊、PCB 专用机型。
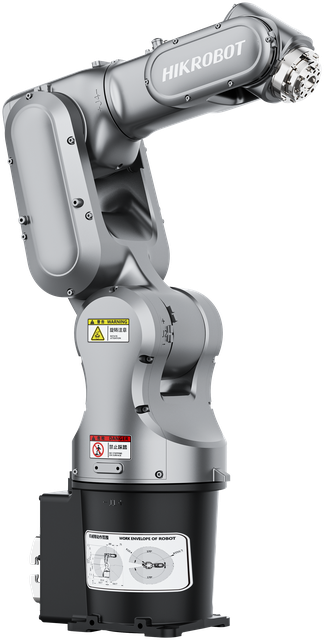
垂直多关节机器人 HAR4-550
HAR4-550(4kg负载,550mm臂展,通用型多关节机器人本体):4kg负载,550mm臂展。额定负载 4kg,最大工作半径 550mm,重复定位精度 ±0.02mm,防护等级 IP67,安装方式 落地安装、倾斜安…
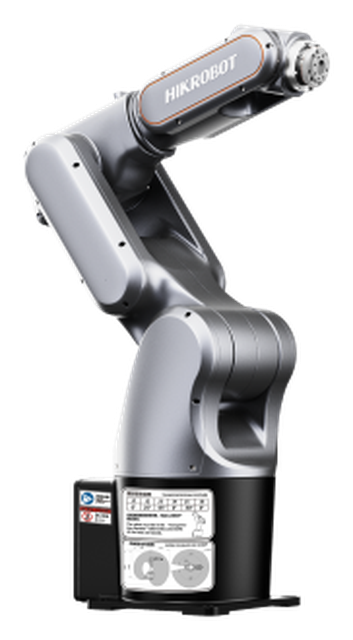
垂直多关节机器人 HAR7-720
HAR7-720(7kg负载,720mm臂展,通用型多关节机器人本体):7kg负载,720mm臂展。额定负载质量 7kg,可达半径 720mm,位置重复精度 ±0.02mm,防护等级 IP67,安装方式 落地安装、倾斜安…
垂直多关节机器人 HAR7-910
HAR7-910(7kg负载,910mm臂展,通用型多关节机器人本体):7kg负载,910mm臂展。额定负载质量 7kg,可达半径 910mm,位置重复精度 ±0.02mm,防护等级 IP67,安装方式 落地安装、倾斜安…
弧焊机器人 HAR8-2010-AW
HAR8-2010-AW(8kg负载,2010mm臂展,弧焊机器人本体,中空手腕):8kg负载,2010mm臂展。额定负载 8kg,最大工作半径 2014mm,重复定位精度 ±0.04mm,防护等级 整机:IP54,小臂…
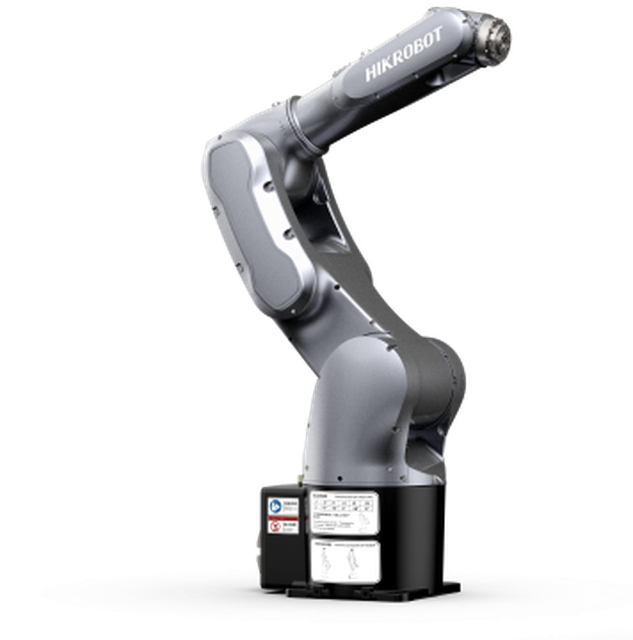
垂直多关节机器人 HAR10-910
HAR10-910(10kg负载,910mm臂展,通用型多关节机器人本体):10kg负载,910mm臂展。额定负载 10kg,最大工作半径 910mm,重复定位精度 ±0.02mm,防护等级 IP67,安装方式 落地安装…
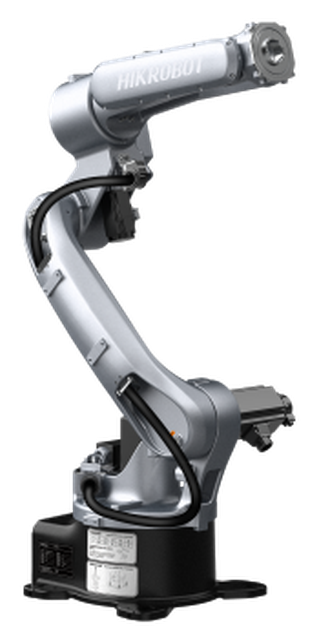
弧焊机器人 HAR12-1440-AW
HAR12-1440-AW(12kg负载,1441mm臂展,弧焊机器人本体,中空手腕):12kg负载,1441mm臂展。额定负载 12kg,最大工作半径 1441mm,重复定位精度 ±0.03mm,防护等级 整机: IP…
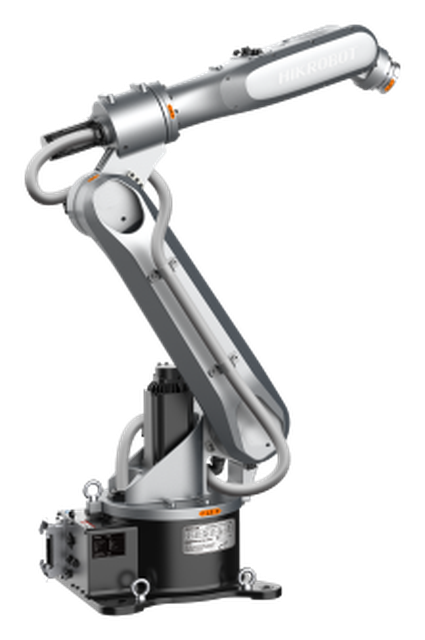
垂直多关节机器人 HAR15-1440
HAR15-1440(15kg负载,1442mm臂展,通用型多关节机器人本体):15kg负载,1442mm臂展。额定负载质量 15kg,可达半径 1442mm,位置重复精度 ±0.03mm,防护等级 本体IP54,手腕I…
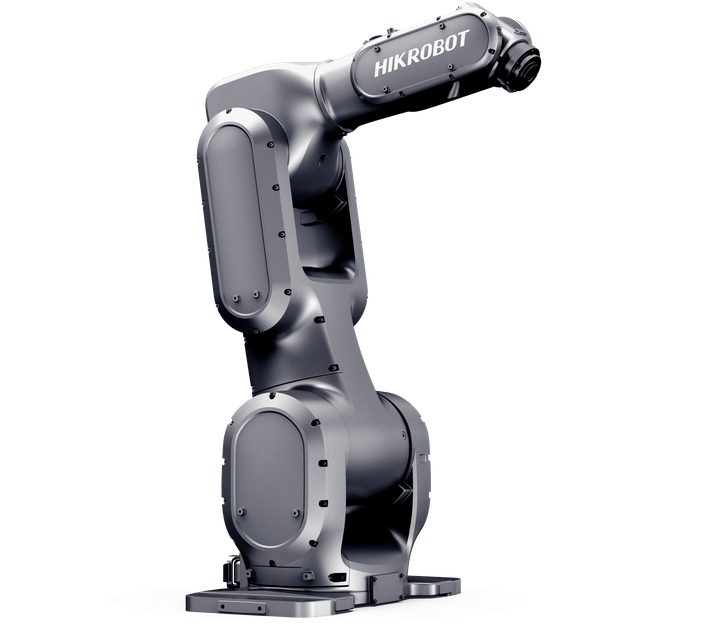
PCB 专用多关节机器人 HAR16-950-3
HAR16-950-3(16kg负载,950mm臂展,PCB三轴机型本体):16kg负载,950mm臂展。额定负载质量 16kg,可达半径 950mm,位置重复精度 ±0.03mm,防护等级 IP67,安装方式 落地安装…
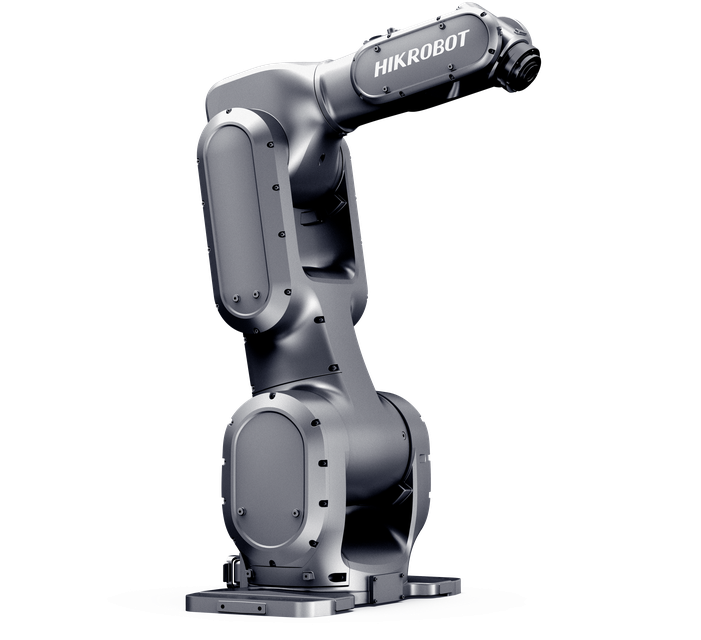
PCB 专用多关节机器人 HAR16-950-4
HAR16-950-4(16kg负载,950mm臂展,PCB四轴机型本体):16kg负载,950mm臂展。额定负载质量 16kg,可达半径 950mm,位置重复精度 ±0.03mm,防护等级 IP67,安装方式 落地安装…
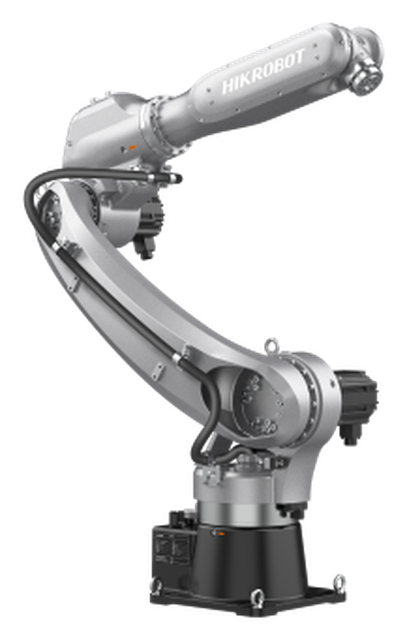
垂直多关节机器人 HAR25-1830
HAR25-1830(25kg负载,1830mm臂展,通用型多关节机器人本体):25kg负载,1830mm臂展。额定负载质量 25kg,可达半径 1830mm,位置重复精度 ±0.03mm,防护等级 本体IP65,手腕I…
需要产品选型建议?
我们可以根据托盘/料箱形态、库高与效率要求,给出软硬件组合建议。