
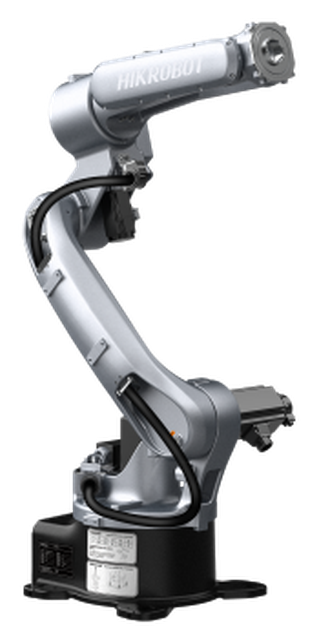
弧焊机器人 HAR12-1440-AW
HAR12-1440-AW(12kg负载,1441mm臂展,弧焊机器人本体,中空手腕):12kg负载,1441mm臂展。额定负载 12kg,最大工作半径 1441mm,重复定位精度 ±0.03mm,防护等级 整机: IP54, 小臂及手腕: IP67,安装方式 落地安装、倾斜安装、倒置安装。
额定负载
最大工作半径
重复定位精度
自由度
Overview
产品概述
HAR12-1440-AW 属于海康机器人 弧焊机器人 产品线,12kg负载,1441mm臂展,弧焊机器人本体,中空手腕。官方订货型号为 HAR12-1440-AW,物料编码 M000118300,产品状态已发布。
官方规格标注:额定负载 12kg;最大工作半径 1441mm;重复定位精度 ±0.03mm;防护等级 整机: IP54, 小臂及手腕: IP67;安装方式 落地安装、倾斜安装、倒置安装;工作温度 0°C~45°C。完整参数按基本参数、运动范围、最大速度、允许力矩与惯量、对外通讯及环境条件分组列于下方技术参数表。
天工捷通提供该系列机器人的选型核算、控制柜与产线集成对接、现场安装调试与运维支持;实际配置与节拍以官方技术规格书和现场工况复核为准。
Highlights
功能特性
高刚性结构设计
实现高速、高精度的运行性能,满足严苛生产需求
内置气路和电路
巧妙设计避免干涉,让机器人运行更流畅
中空手臂构造
四轴采用准双齿轮传动,为内部布线提供充足空间
内置弧焊工艺包
提供丰富的编程指令,满足现场焊接质量要求
支持焊枪碰撞检测
触碰即停,安全可靠
整机及小臂处防护等级分别达到IP5…
整机及小臂处防护等级分别达到IP54、IP67,无惧粉尘和高湿度场景
双电池位设计
有效避免因电池更换导致电机编码器数据丢失
Specifications
技术参数
基本参数
Basic| 自由度 | 6个 | 最大工作半径 | 1441mm |
|---|---|---|---|
| 额定负载 | 12kg | 重复定位精度 | ±0.03mm |
| 防护等级 | 整机: IP54, 小臂及手腕: IP67 | 安装方式 | 落地安装、倾斜安装、倒置安装 |
| 质量 | 143kg | 噪音水平 | ≤75dB |
| 工作温度 | 0°C~45°C | 存储温度 | -25°C~55°C |
| 湿度 | ≤95%(无凝露) | 适配控制柜 | HRC-S |
运动范围
Motion range| J1 | -170°~+170° | J2 | -155°~+95° |
|---|---|---|---|
| J3 | -83°~+210° | J4 | -200°~+200° |
| J5 | -150°~+150° | J6 | -220°~+220° |
最大速度
Max. speed| J1 | 250°/s | J2 | 230°/s |
|---|---|---|---|
| J3 | 270°/s | J4 | 430°/s |
| J5 | 450°/s | J6 | 700°/s |
允许力矩
Allowable torque| J4 | 22.5 N·m | J5 | 22.5 N·m | |
|---|---|---|---|---|
| J6 | 10 N·m | |||
允许惯量
Allowable inertia| J4 | 0.65 kg·m² | J5 | 0.65 kg·m² | |
|---|---|---|---|---|
| J6 | 0.17 kg·m² | |||
对外通讯
I/O & communication| 集成气源 | 2路,外径8 mm | 集成信号源和电源 | 2路:连通肘部IO与控制柜;17路:连通肘部到基座 额定电压30 V,额定电流2 A |
|---|
参数说明:以上参数取自海康机器人官网产品详情页(产品 ID 20),按官方分组原样呈现;产品所涉数据可能因环境等因素产生差异,实际指标以官方最新技术规格书为准。
Downloads
资料下载
资料说明
资料由海康机器人发布,型号与技术参数以最新版本规格书为准。
Ordering
订购信息
订货信息
按官方型号订货,配置与选项在合同前确认。
集成与选型
关键条件用于现场集成核算。
选型与实施:机器人本体需结合控制柜、末端执行器与产线节拍统一选型;安装方式、防护等级、供电与通讯接口须在实施前由天工捷通按现场工况复核,调试与集成服务随设备一并规划。
想了解产品参数与交付周期?
留下需求与联系方式,方案顾问会在 1 个工作日内与您沟通。